機器開発
これまでの深海調査で活躍してきた機器は、深海洞窟を調査するには大きすぎて適しません。そこで、D-ARKでは深海洞窟調査のための新たな探査機器を開発しています。
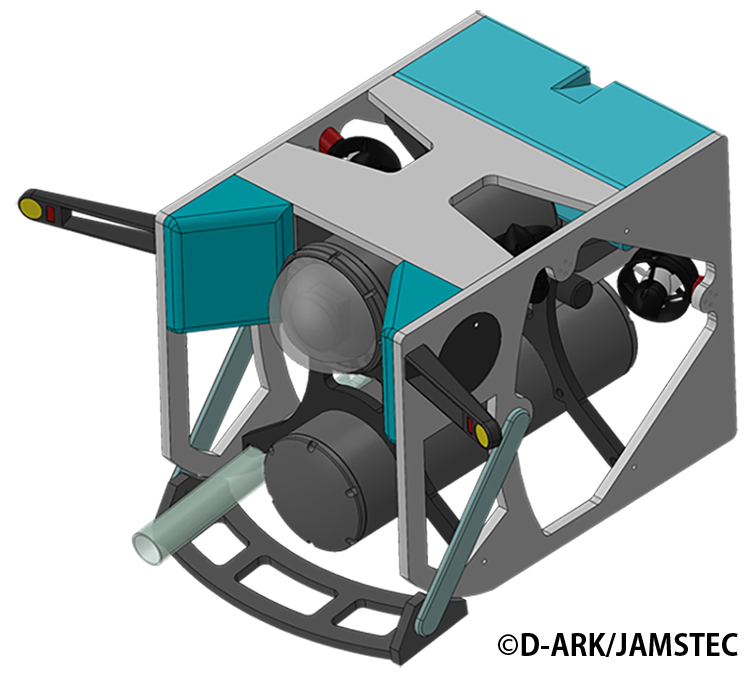
小型無人探査機(Mini-ROV)
ミッション
- ・深海洞窟内部の調査、内部の様子を4K映像で記録
- ・深海洞窟内部に生息する生物の採集、環境データの取得
特徴
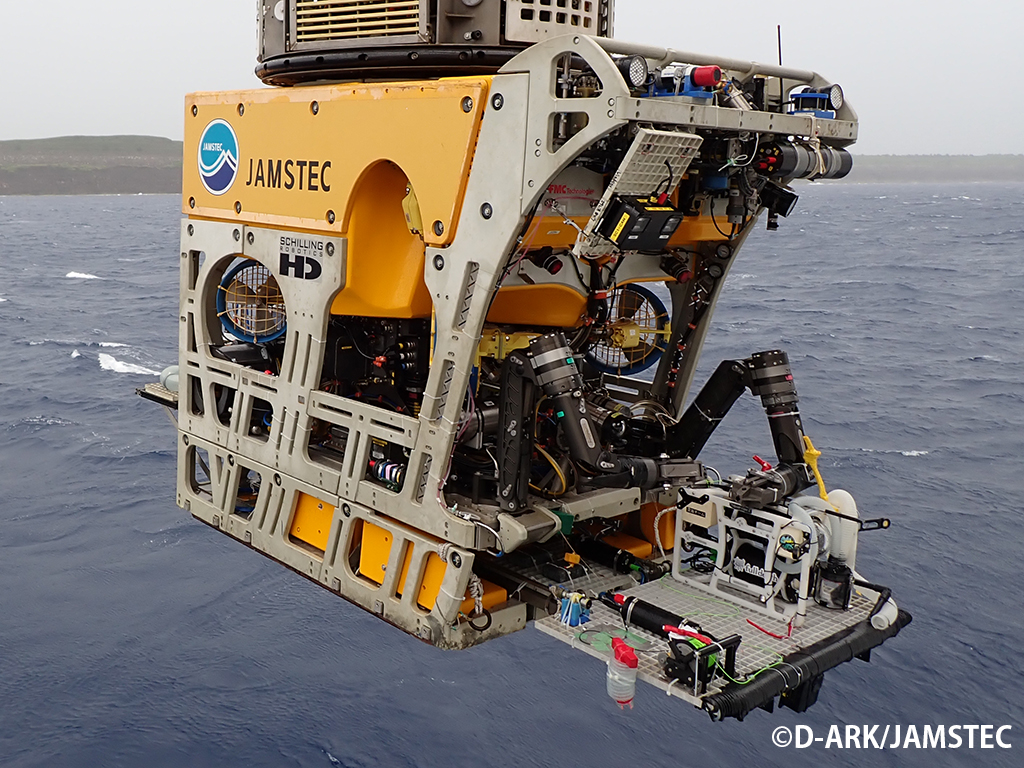
自動車ほどの大きさの無人探査機「KM-ROV」にMini-ROVを搭載して潜航します。深海洞窟を発見したら、「KM-ROV」からMini-ROVを出動させて、洞窟の内部を調査します。Mini- ROVが撮影した映像は、船上でリアルタイムに観察することができます。
さらに、スラープガン(水中掃除機)を搭載し、洞窟内に生息する生物を吸い取って採集することができます。
これまでの調査ではMini-ROVとして既存の「TripodFinder2」という機体を調整して使用してきましたが、現在、新機体「DroSea(ドロシー)」を開発中です。
主要目(TripodFinder2)
| 本体サイズ | 600x424x400 mm |
| 空中重量 | 25.0 kg |
| 最大速力 | 前進:2.5ノット、後進:1.5ノット |
| 主催 | 1,000 m |
| 稼働時間 | 約2時間 |
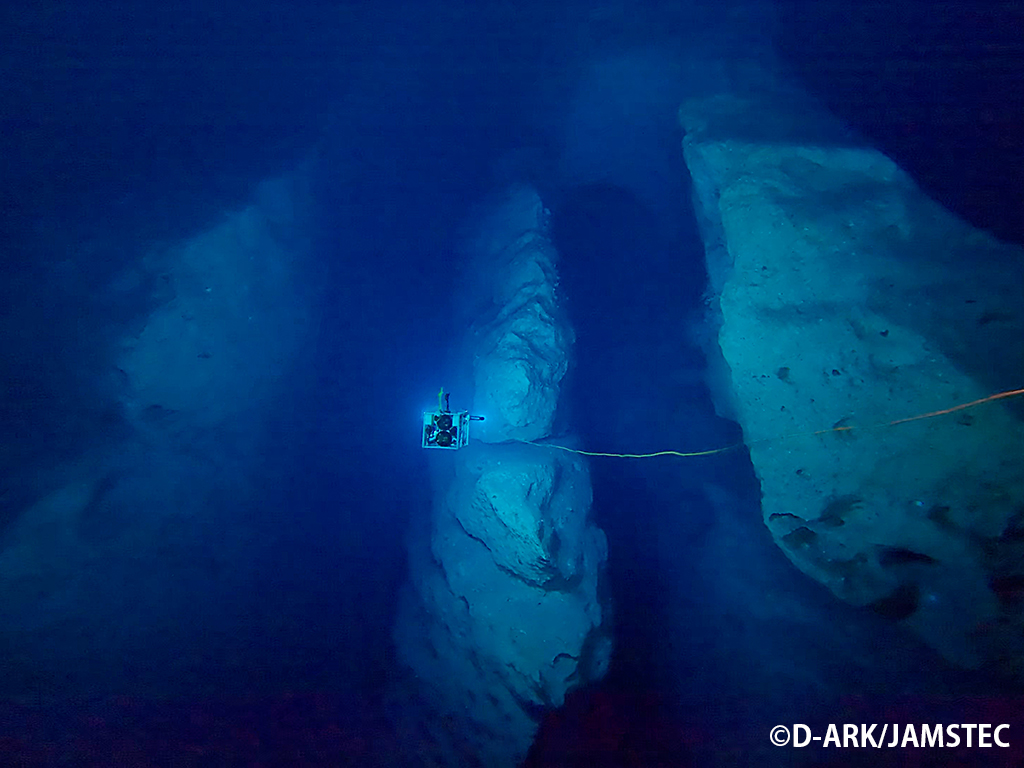 深海洞窟「ラビリンス」を調査する「TripodFinder2」
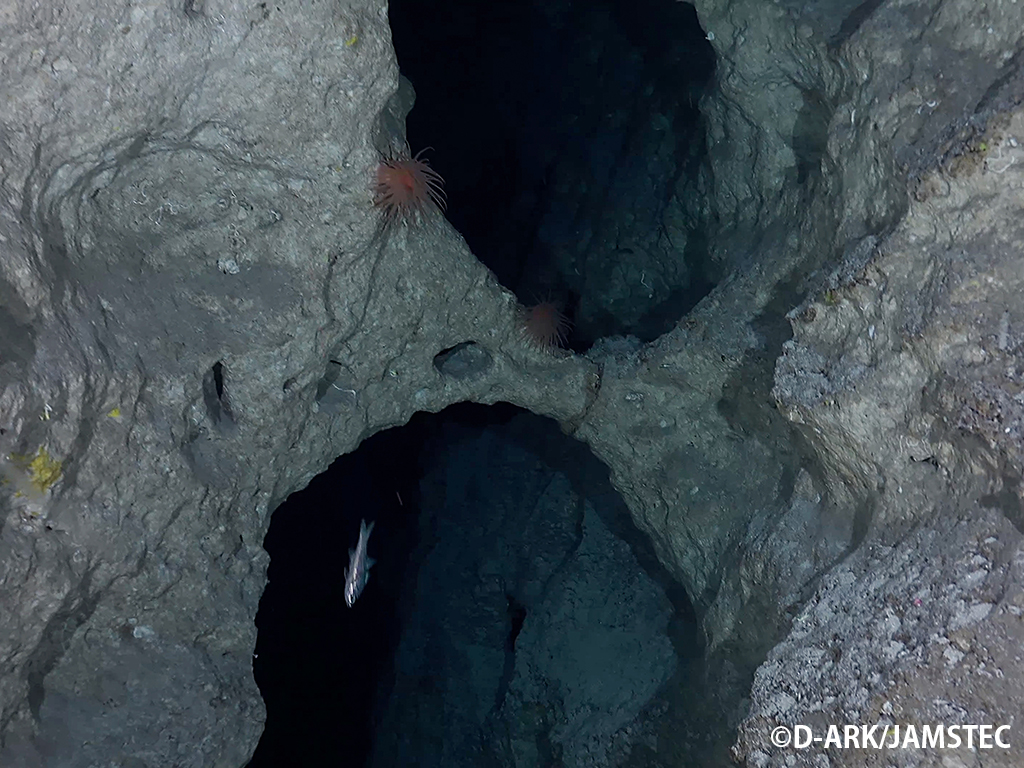 「TripodFinder2」が撮影した深海洞窟「ラビリンス」内部の様子
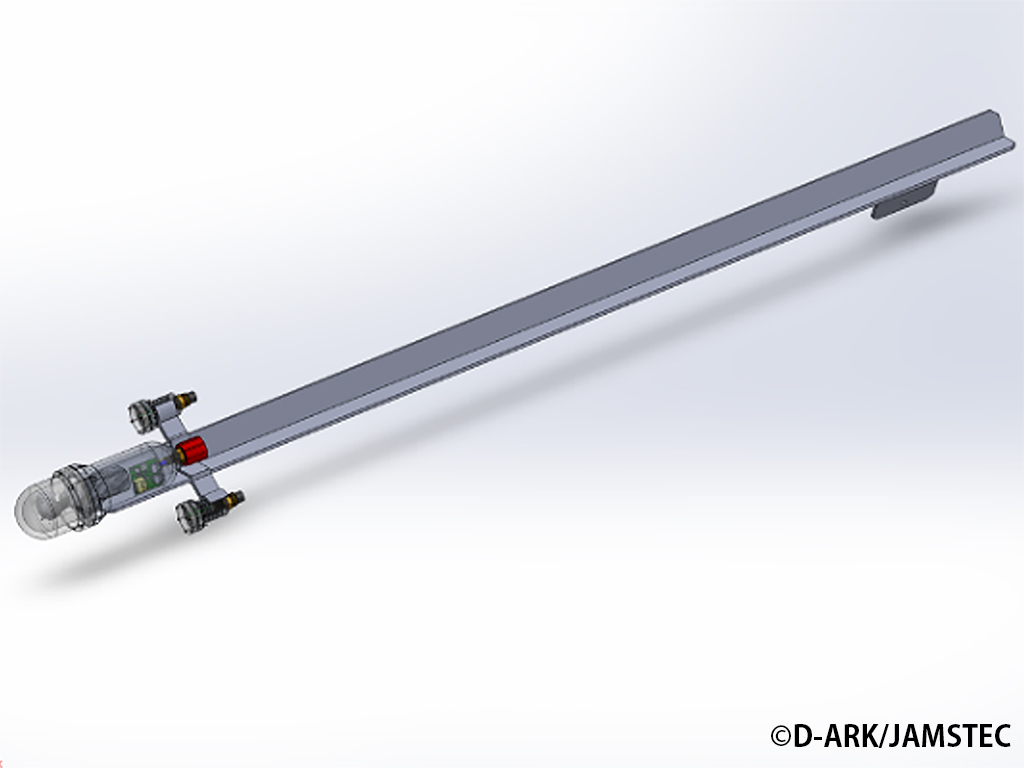
深海内視鏡「Xscope」
ミッション
- ・岩場の小さな穴や割れ目内部の調査、内部の様子を映像で記録
- ・穴や割れ目内部からの環境DNA試料の採取
特徴
無人探査機「KM-ROV」のアームで操作し、先端に搭載したカメラで穴の内部を撮影します。カメラは透明なアクリル製ドーム内にジンバル(回転台)を用いて設置されており、上下左右360度自由に向きを変えられるため、内部を立体的に観察することができます。
さらに、先端の吸い込み口からポンプで海水を採取し、環境DNA(eDNA)試料の採取を行うことで、目に見えない生物の存在も調べることができます。
主要目
| 本体サイズ | 全長約1,000 mm |
| 空中重量 | 約17 kg |
| 耐圧 | 1,000 m |
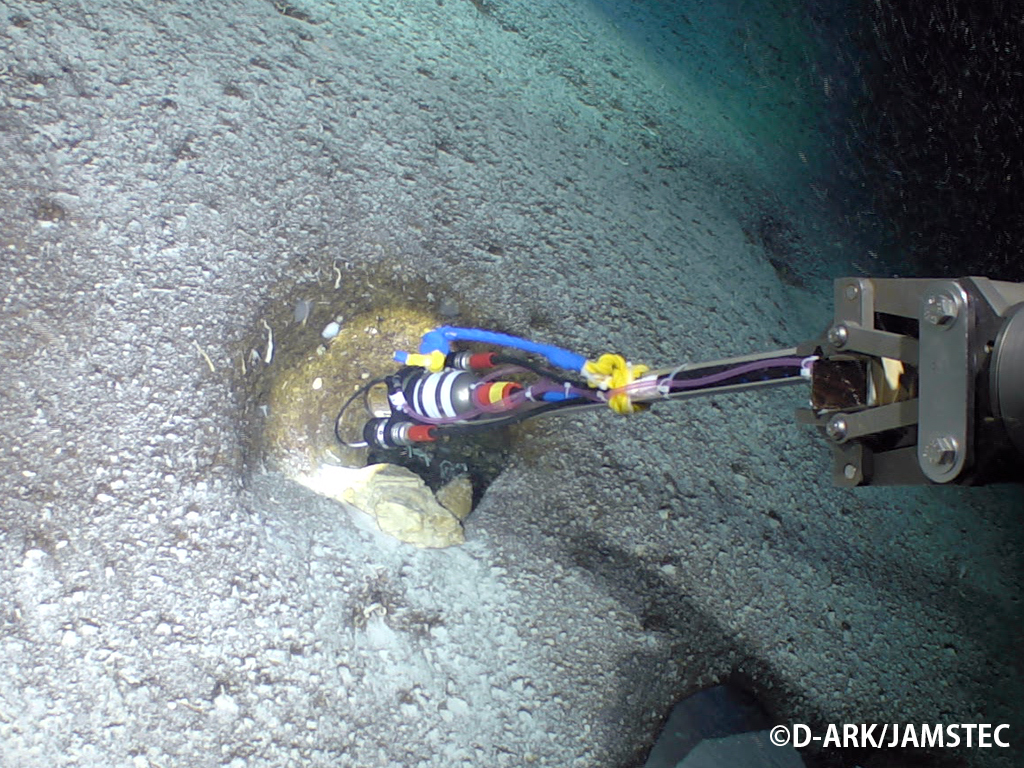 小さな穴をXscopeを用いて調査中
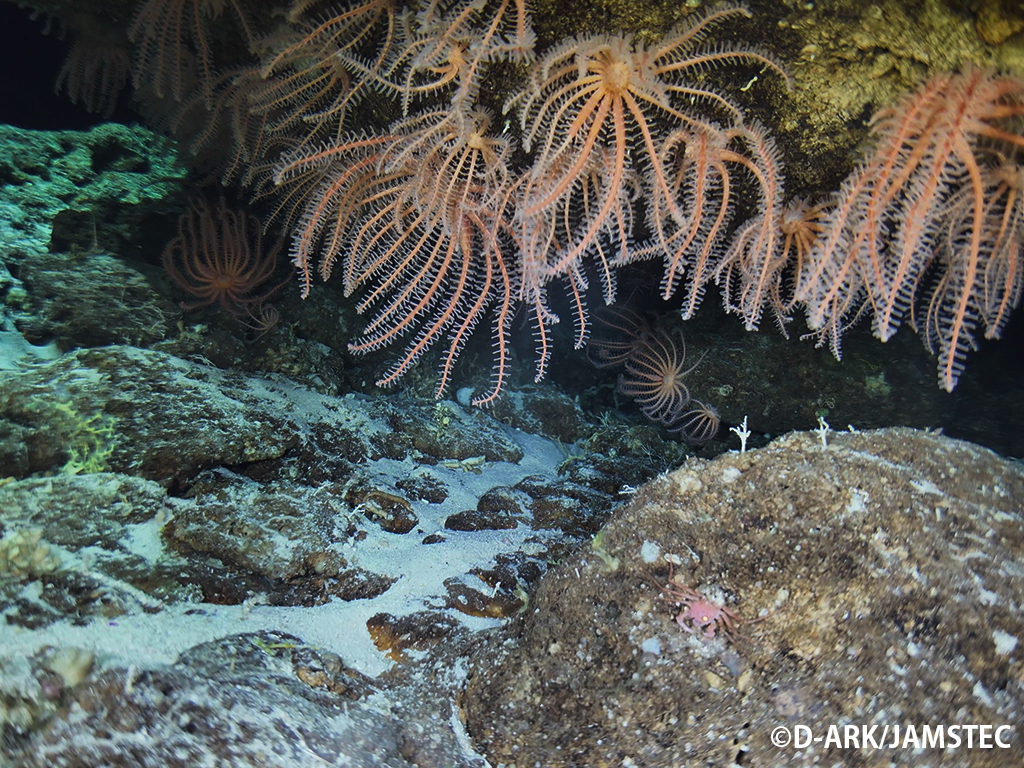 Xscopeが撮影した海底の様子
深海洞窟観測カメラ「CaveCam」
ミッション
昼夜を通じた洞窟内の長時間撮影
特徴
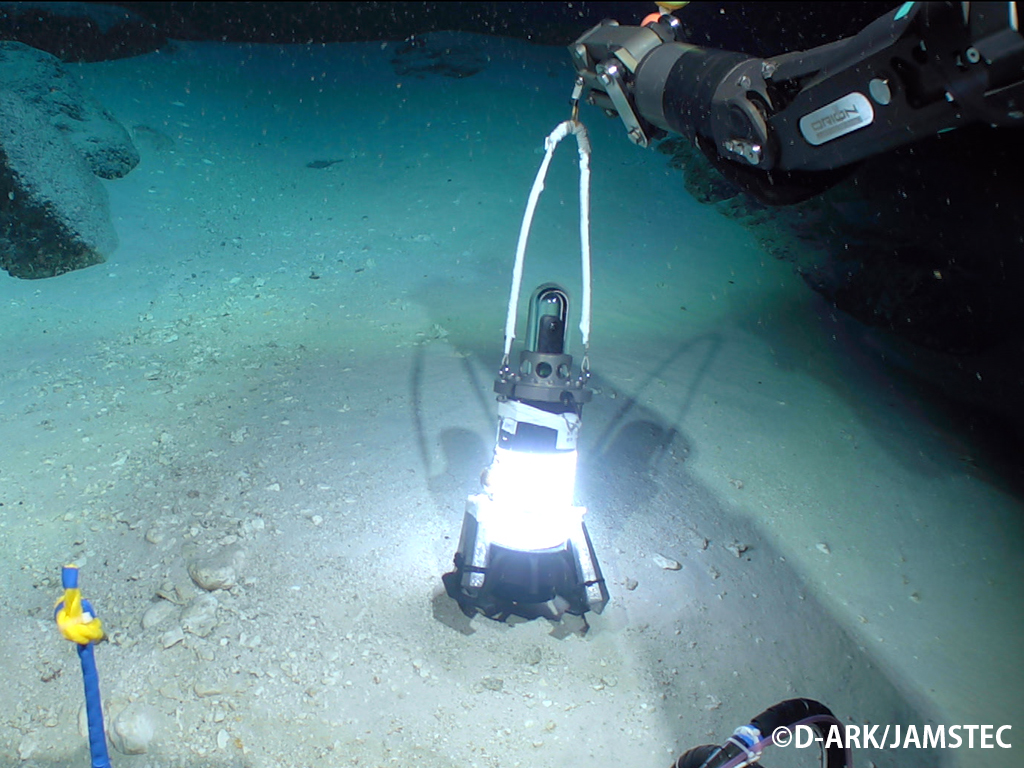
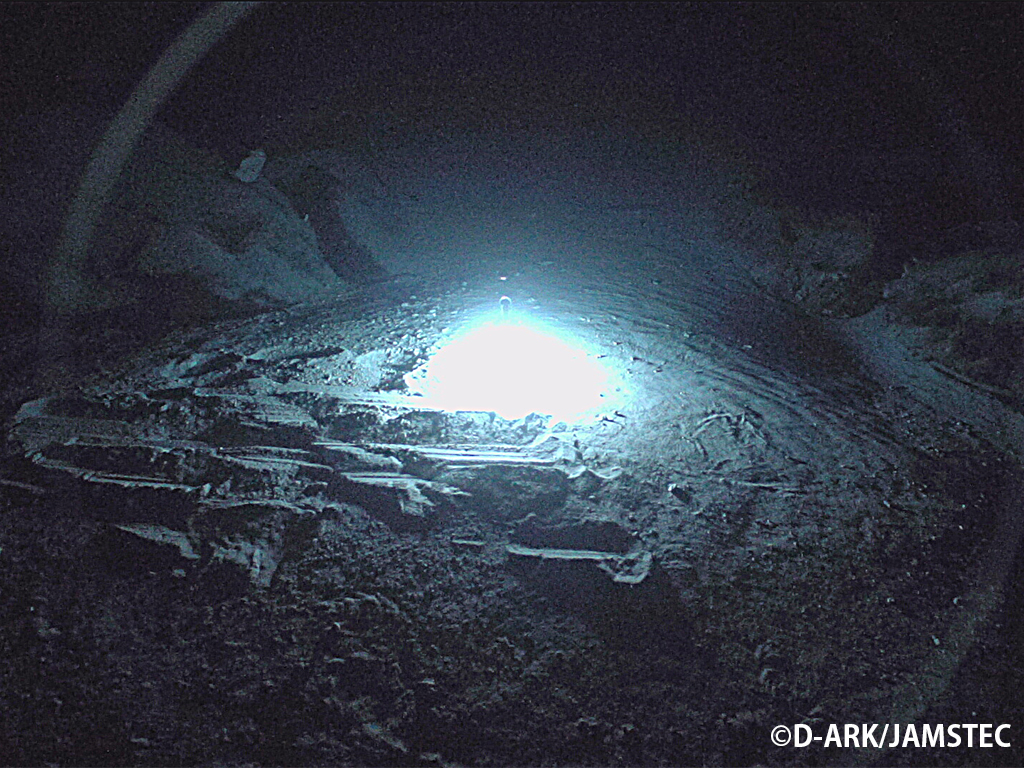
海底に設置して長時間撮影を行う360度カメラです。主に夜間の深海洞窟を撮影し、人が直接観察できない洞窟内の様子を記録します。前回の調査では洞窟内部への設置には至りませんでしたが、別地点で海底設置試験を行い、実際に長期間の撮影が可能であることを確認しました。
主要目
| 本体サイズ | φ300x600 mm(架台含む) |
| 重量 | 約8 kg |
| 耐圧 | 1,000 m |
| 稼働時間 | 約12時間 |
 海底に設置したCaveCam
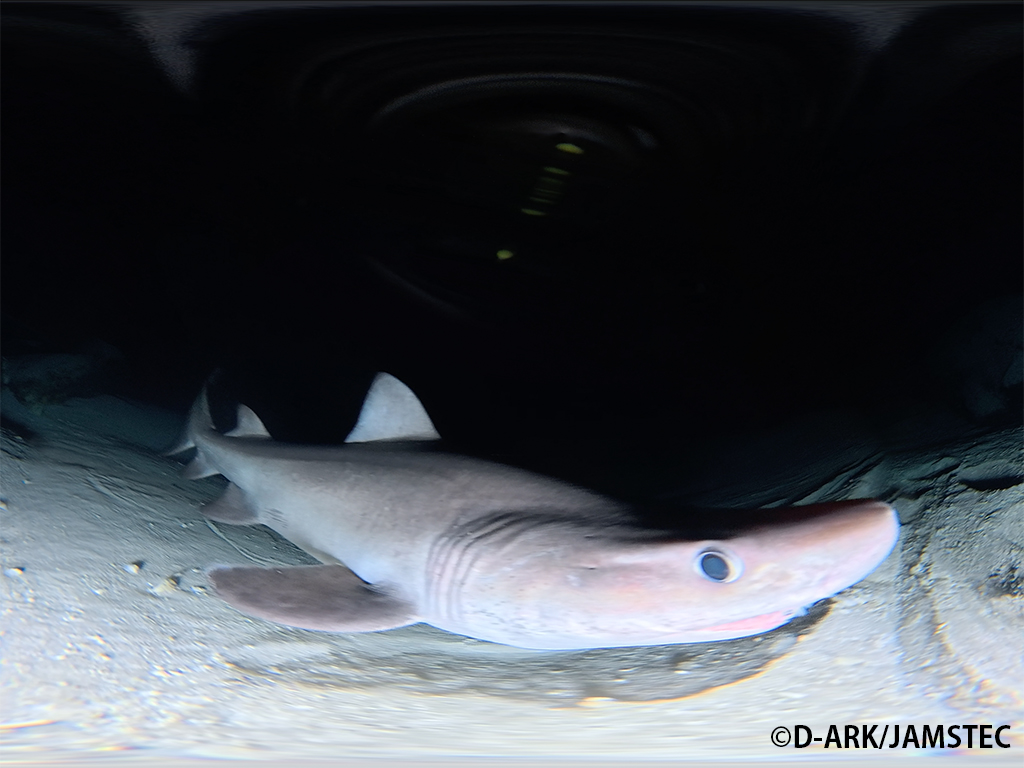 CaveCamが撮影したオオワニザメ